
重新折腾双旋翼垂直起飞模型,要研究的几个问题:
1、舵机s1左、6脚
右舵机s2右、7脚
左电机M1,pin0,顺时针转,需要核实天正电机线
右电机M2,pin1,逆时针转
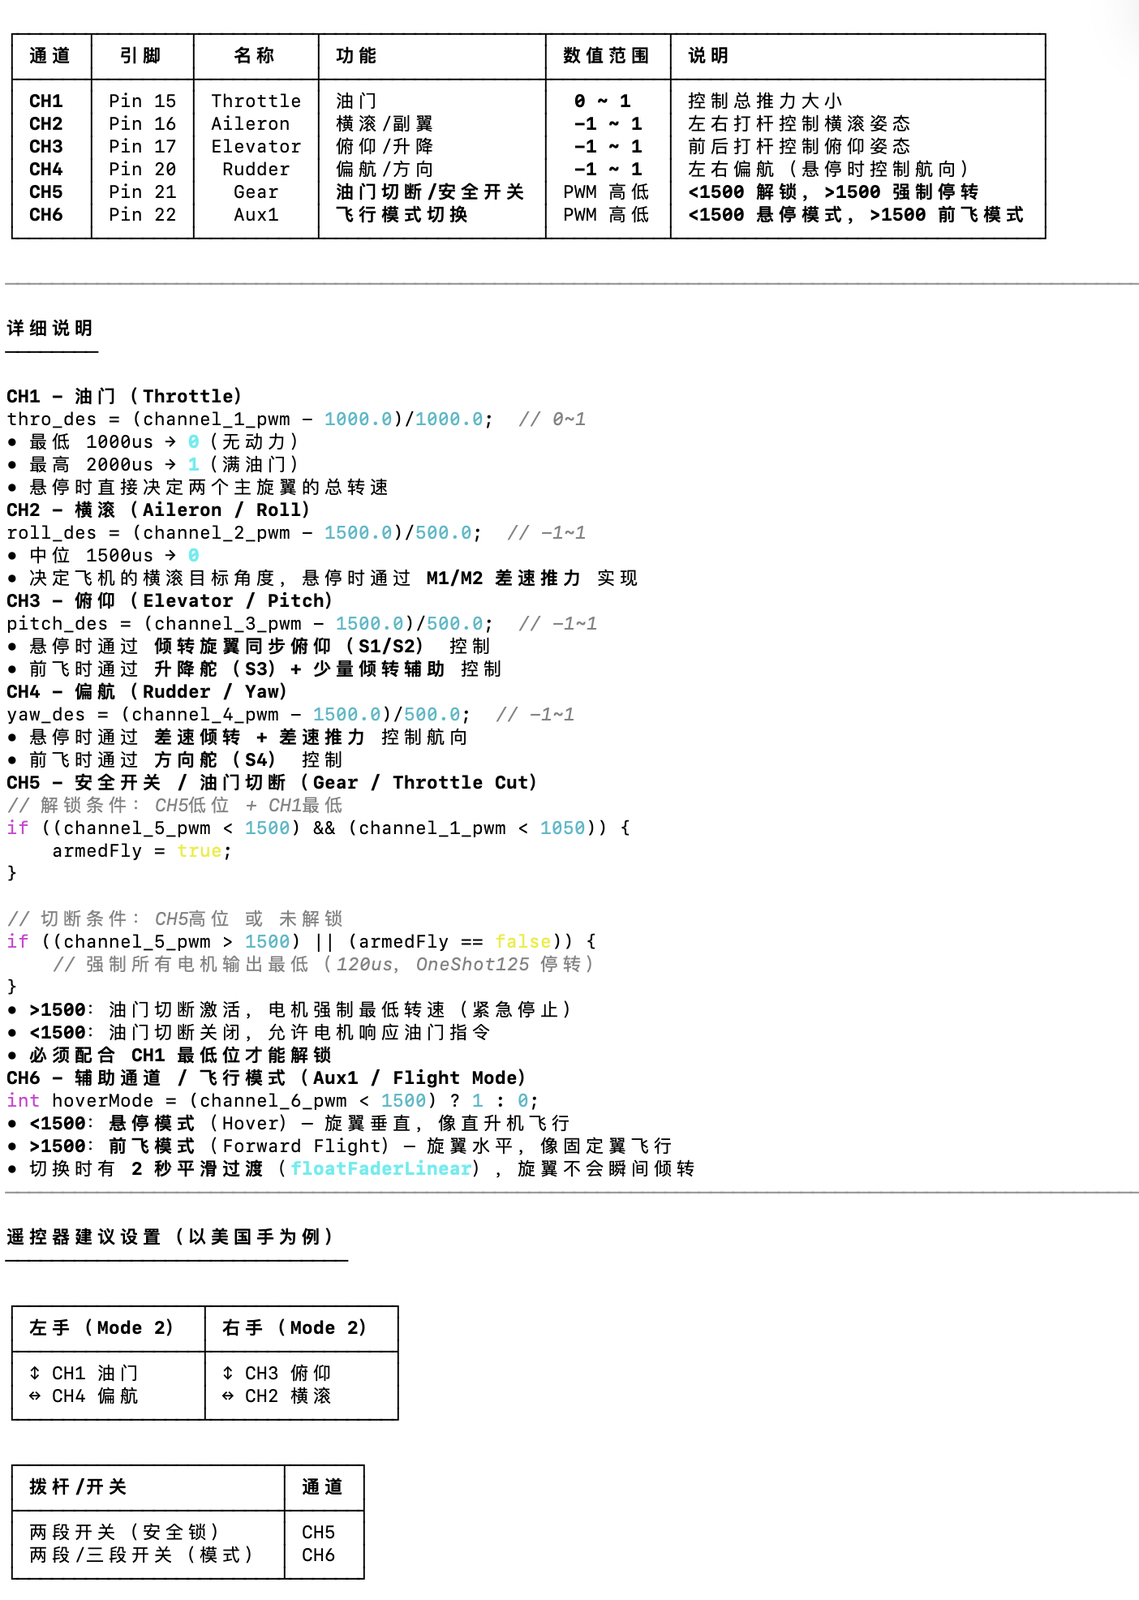
2、PPM模式,连接21针,需要修改代码
3、遥控器遥感使用模式2,PPM
4、
5、
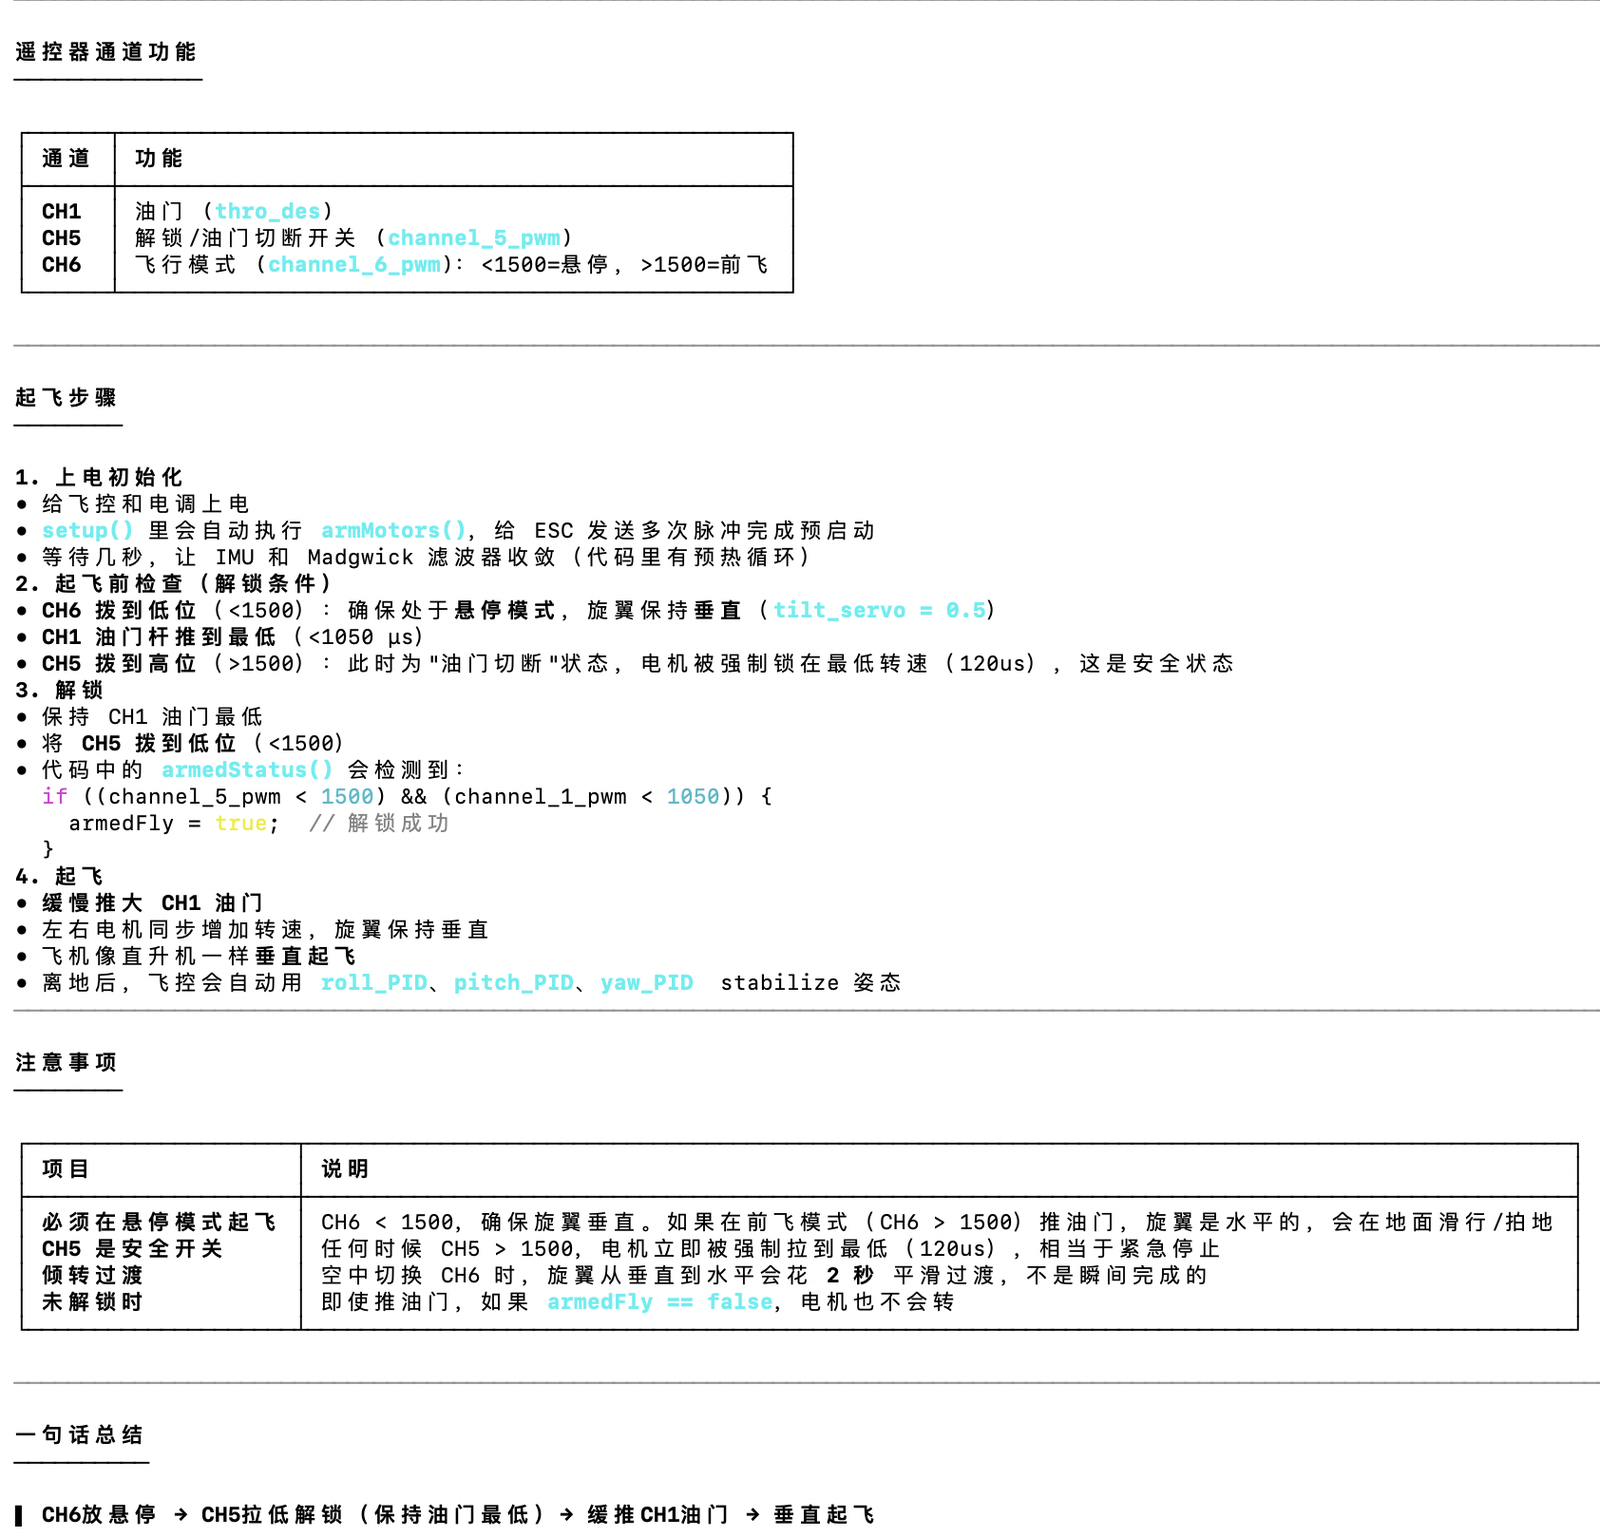
6、将飞机支起,平衡状体调整为陀螺仪初始状态,飞机悬浮时会调整姿态保持平衡状态。
步骤:
──────
- 打开 dRehmFlight_Teensy_BETA_1.4.ino,找到 setup() 里的这一行:
//calculate_IMU_error(); //Calibration parameters printed to serial monitor...
取消注释:
calculate_IMU_error(); //Calibration parameters printed to serial monitor...
- 确保飞行器/IMU 水平静止上电。
- 编译上传,打开串口监视器,波特率 500000。
-
串口会输出类似:
float GyroErrorX = -4.03;
float GyroErrorY = 1.83;
float GyroErrorZ = -0.67; -
把这些数值替换到代码开头的变量定义里(约第 174~176 行):
float GyroErrorX = -4.03;
float GyroErrorY = 1.83;
float GyroErrorZ = -0.67; -
重新把 calculate_IMU_error(); 注释掉,再次上传即可。