
项目印记
预测未来的最好办法,就是把它创造出来。--艾伦.凯(美)
使用Teensy主板的鱼鹰双螺旋桨航模(飞行控制器和稳定程序)
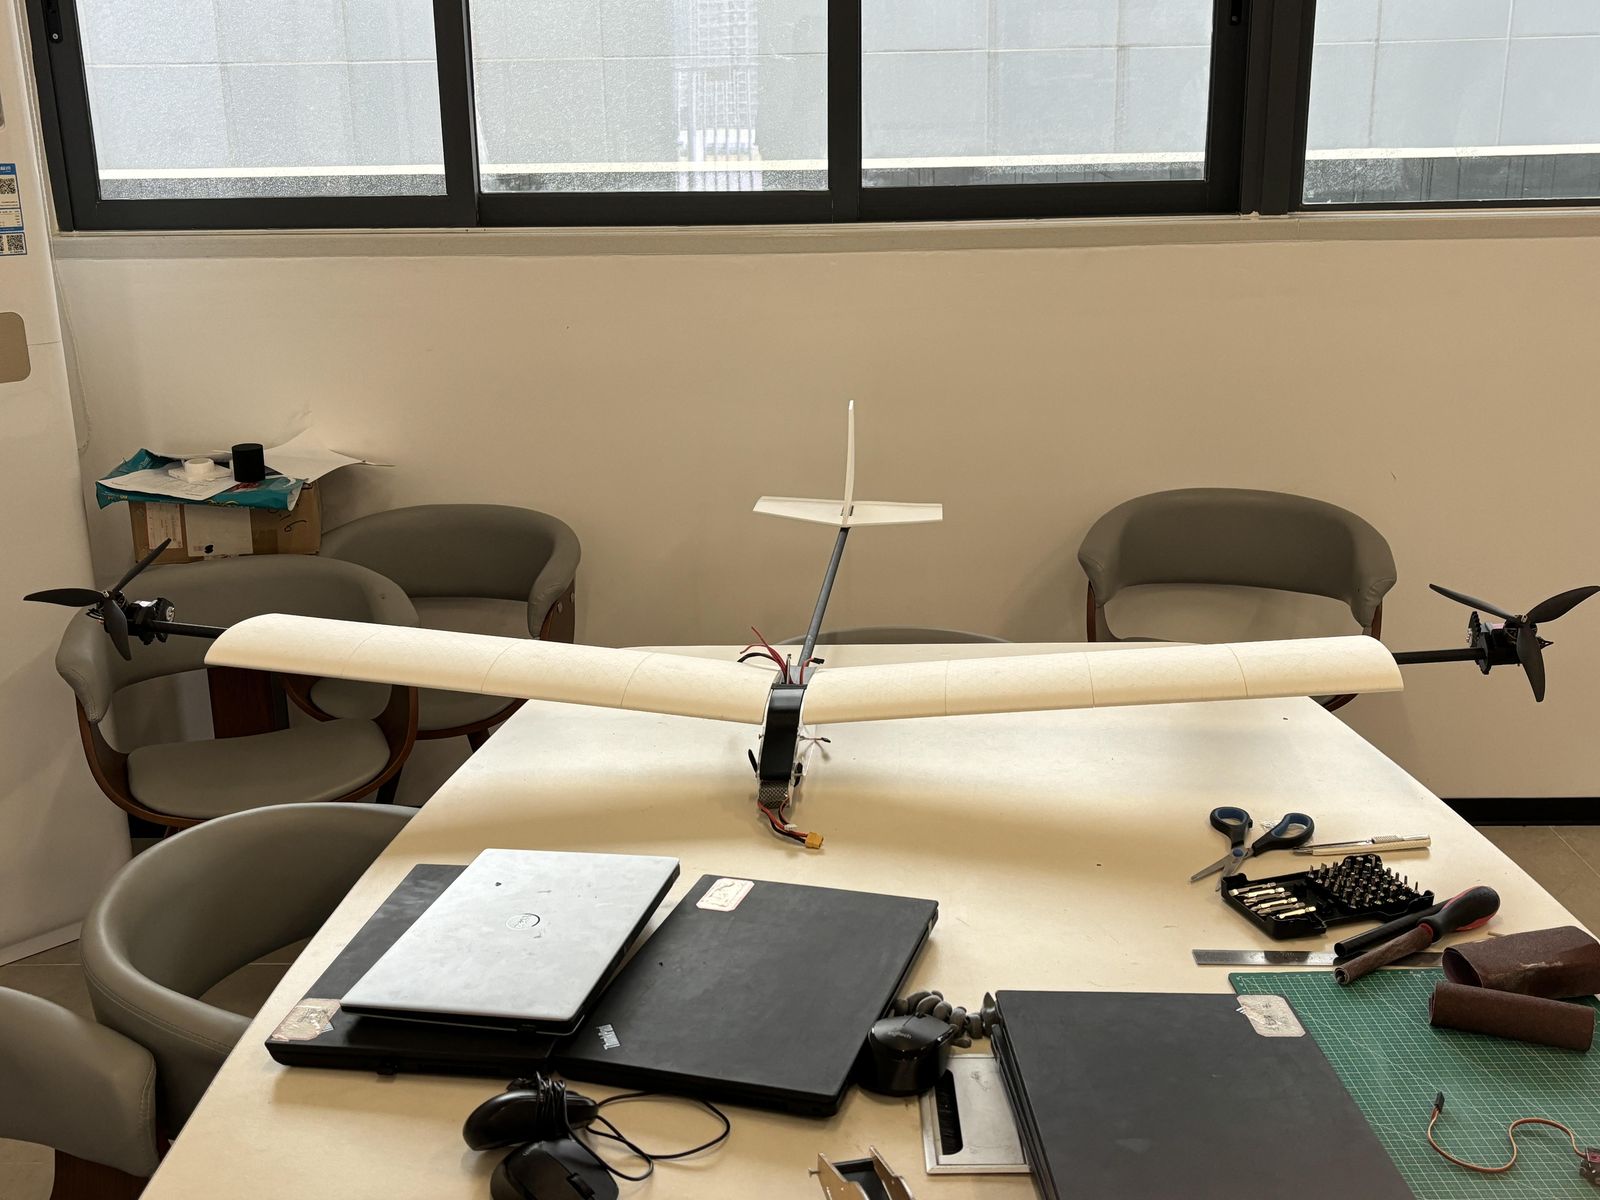
使用Teensy作为飞控主板、陀螺仪MPU6050、降压电源6V-36Vgudingshuchu 5V、TMOTOR F100、T-MOTOR电调F55A PRO、DS3225舵机、富士FS-i6遥控器等。
特点:
使用Teensyduino插件在Arduino IDE中完成代码修改和编译。
默认代码支持使用OneShot125协议的6个ESC输出,以及用于ESC或伺服的7个常规PWM输出,并能够修改代码以进行自定义设置的额外输出。
支持传统的PWM、PPM、SBUS或DSM接收器。
支持MPU6050和MPY9250 IMU。
易于使用的控制混合器,具有稳定的轴变量,并能够直接从发射器向电机或伺服传递直接、不稳定的命令。
三种PID控制器类型,包括速率和基于角度的设定点。
简单的变量衰落,支持未来计划的更高级的选项。
默认硬件设置(Teensy 4.0和MPU6050 IMU)成本低于30美元,重量低于15克。
解释每个函数和变量的综合文档,以及设置硬件和修改应用程序代码的教程。
鱼鹰式双螺旋桨制作过程视频:https://www.youtube.com/watch?v=XPXN0QejqM0&list=LL&index=11&t=530s
在arduino中使用Teensy主板:https://www.pjrc.com/teensy/td_download.html
#Teensy #Arduino编程 #鱼鹰飞行器 #航模 @RC航模
问 AI(只依据本文回答)
输入你的问题,AI 只根据当前段落和全篇上下文回答。
本文批注(0)